

 English
 Français
 русский
 عربى
 Español
 Deutsch
Tél
+86 186 2508 0683
Une ligne de conditionnement se bloque lorsqu’un vérin pneumatique claque trop fort et trop vite sur un poussoir. La solution n’est pas un plus gros compresseur d’air. Il s'agit d'un cylindre électrique servo-entraîné qui déplace le poussoir dans une position exacte, applique une force contrôlée et signale lorsque la pièce est en place. Ce passage d'une pression d'air binaire à un mouvement programmable explique pourquoi les vérins électriques sont devenus courants dans les équipements automatisés d'assemblage, de test et de manutention.
Un cylindre électrique fonctionne en transformant le mouvement de rotation d'un servomoteur en poussée linéaire via un entraînement à vis, à courroie ou à crémaillère. Un contrôleur commande le moteur, un encodeur mesure la position réelle et un algorithme en boucle fermée ajuste la sortie des milliers de fois par seconde. Le résultat est un actionneur linéaire avec une course, une vitesse, une force et une accélération programmables. Pour un aperçu plus large des modèles disponibles, consultez le gamme de produits de vérins électriques .
La conception de vérin électrique la plus courante utilise un servomoteur couplé à une vis à billes ou à une vis à rouleaux planétaires. Lorsque l'arbre du moteur tourne, la vis tourne. Un écrou fileté sur la vis convertit cette rotation en mouvement linéaire. L'écrou est fixé à une tige de poussée ou à un chariot, de sorte que la charge se déplace le long de l'axe de la vis. Un tour complet du moteur produit une distance linéaire fixe appelée avance. Une vis avec un pas de 10 mm déplace l'écrou de 10 mm par tour. Si le moteur tourne à 3 000 tr/min, la vitesse linéaire théorique est de 30 000 mm/min, soit 0,5 m/s.
Cette simple relation cache l’ingénierie qui rend les vérins électriques utiles. Le moteur n'est pas un appareil à vitesse constante. Un servomoteur peut accélérer, décélérer, maintenir une position et inverser la direction sur commande. La vis n'est pas qu'un fil. Il s'agit d'un composant rectifié avec précision avec une erreur d'avance, un jeu et une rigidité axiale définis. L'écrou n'est pas un simple bloc. Il contient des billes ou des rouleaux de recirculation qui réduisent la friction et l'usure. Ensemble, ces éléments forment un système dont le résultat peut être prédit et répété.
Un cylindre électrique est plus qu’un moteur et une vis. Plusieurs sous-systèmes déterminent ses performances sur une machine réelle.
Le moteur fournit du couple. Dans la plupart des vérins électriques industriels, il s'agit d'un servomoteur sans balais à aimants permanents. Le couple du moteur est multiplié par l’avantage mécanique de la vis. Un moteur de 400 W entraînant une vis à billes de 5 mm peut produire des milliers de newtons de poussée, en fonction de l'efficacité et de la vitesse. Le retour provient d'un encodeur monté sur l'arbre du moteur ou, dans les conceptions haut de gamme, d'un encodeur linéaire sur la tige de poussée. L'encodeur indique au contrôleur où se trouve réellement la charge, et non où elle devrait être. Cette distinction est à la base du contrôle en boucle fermée.
La vis et l’écrou déterminent la poussée, la vitesse, la précision et la durée de vie du cylindre. Les vis à billes utilisent des billes d'acier à recirculation entre la vis et l'écrou. Ils offrent un rendement élevé, généralement de 90 pour cent ou plus, et un faible frottement. Les vis à rouleaux planétaires utilisent des rouleaux filetés au lieu de billes. Ils supportent des charges de poussée et de choc plus élevées dans une enveloppe plus petite. Les vis mères, également appelées vis trapézoïdales, utilisent un contact glissant. Ils sont peu coûteux, autobloquants et silencieux, mais ils s’usent plus rapidement et ont une efficacité moindre. Le choix dépend de l'application : un axe d'inspection léger peut utiliser une vis mère, tandis qu'une presse lourde peut nécessiter une vis à rouleaux.
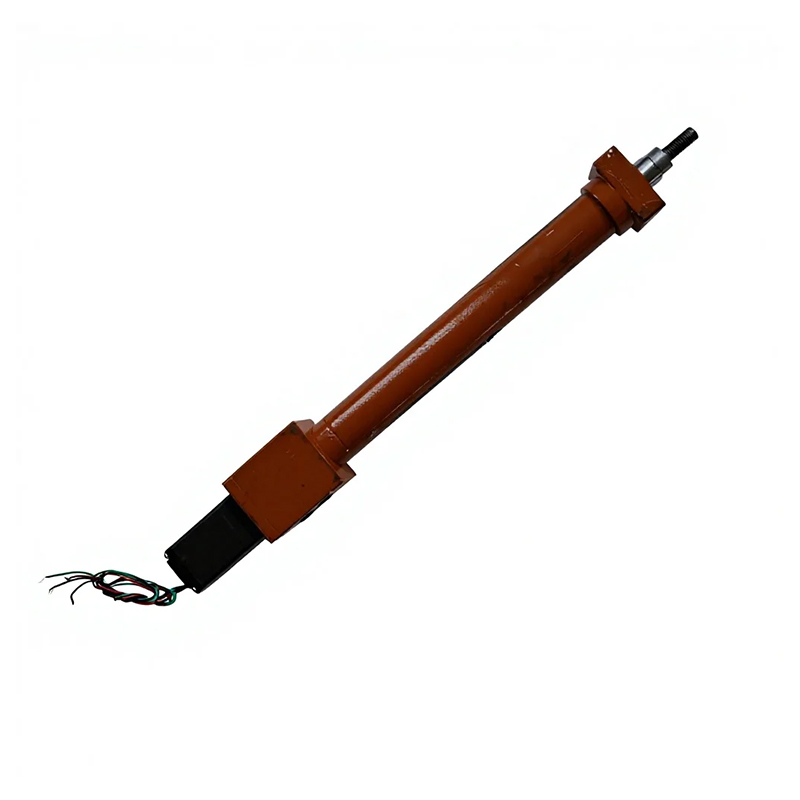 Série de cylindres électriques en ligne de précision intégrés coaxiaux Cylindre électrique en ligne coaxial intégré avec une précision de positionnement de ± 0,01 mm et une structure peu encombrante pour un assemblage de précision, des tests en laboratoire et une automatisation compacte. Voir le produit →
La tige de poussée doit être guidée de manière à ce qu'elle ne tourne pas et ne se plie pas. Des roulements linéaires, des rails de guidage ou un arbre cannelé maintiennent la tige alignée. Le boîtier protège la vis de la poussière, des éclats et de l'humidité. Les joints et racleurs prolongent la durée de vie dans les environnements sales. Pour les applications alimentaires, médicales ou semi-conductrices, le boîtier peut être en acier inoxydable ou en aluminium anodisé avec un lubrifiant compatible salle blanche.
Un cylindre électrique peut fonctionner selon plusieurs modes de contrôle, passant souvent de l'un à l'autre au cours d'un même cycle. En mode position, le contrôleur déplace la tige vers une coordonnée cible. L'encodeur ferme la boucle. Ceci est courant dans les domaines du prélèvement et du placement, de la distribution et de l'indexation. En mode vitesse, le contrôleur maintient une vitesse définie quels que soient les changements de charge. Cela convient au transport ou au bobinage. En mode force, le contrôleur régule le couple du moteur pour appliquer une force spécifique. Le mode Force est utilisé pour l’ajustement par pression, le serrage et les tests. Certains contrôleurs proposent des modes hybrides, tels que la position-force, dans lesquels le cylindre se déplace rapidement vers une position puis passe au contrôle de force pour la presse finale.
Le contrôle en boucle fermée répète une séquence simple : lire l'encodeur, comparer la position réelle à la position commandée, calculer une erreur et ajuster le courant du moteur. Le réglage s'effectue à la fréquence de mise à jour du servo variateur, souvent de 1 à 10 kHz. Cette vitesse est la raison pour laquelle un cylindre électrique peut maintenir une position à quelques micromètres près tout en répondant à un changement soudain de charge sans dépassement. Le réglage de la boucle de contrôle (gains proportionnels, intégraux et dérivés) adapte le vérin à l'inertie et à la rigidité de la charge.
Les vérins électriques rivalisent avec les actionneurs pneumatiques et hydrauliques. Chacun a sa place.
| Caractéristique | Cylindre électrique | Vérin pneumatique | Vérin hydraulique |
|---|---|---|---|
| Contrôle de position | N'importe quel point, en boucle fermée | Généralement deux extrémités, position médiane limitée | Analogique ou servo, complexe |
| Contrôle des forces | Programmable via le couple | Basé sur la pression, moins précis | Force élevée, basée sur la pression |
| Vitesse | Programmable, élevé | Rapide mais difficile à profiler | Modéré à élevé |
| Efficacité | Élevé, énergie à la demande | Faibles pertes du compresseur | Faibles pertes à la pompe |
| Propreté | Pas de fluide, peu de bruit | Évacuation de l'air, humidité | Fuites d'huile possibles |
| Entretien | Lubrification périodique | Remplacement du joint | Service de fluides et de joints |
Les vérins pneumatiques sont peu coûteux et robustes, mais ils ne peuvent pas facilement s'arrêter dans une position arbitraire ou appliquer une force contrôlée. Les vérins hydrauliques fournissent une force énorme, mais ils nécessitent des pompes, des vannes et une manipulation des fluides. Les vérins électriques offrent un juste milieu : un mouvement programmable, un rendement élevé et un fonctionnement propre. Ils constituent souvent le meilleur choix lorsque le processus nécessite plusieurs positions, un profilage des forces ou un retour de données.
Lors de la spécification d'un vérin électrique, plusieurs paramètres déterminent s'il fonctionnera dans la machine.
Ces paramètres interagissent. Un cylindre à forte poussée et à grande vitesse nécessite un moteur plus gros et une vis plus solide. Un cylindre à course longue peut nécessiter un diamètre de vis plus grand pour éviter le fouettement à grande vitesse. Un cylindre de salle blanche peut nécessiter un boîtier scellé et une lubrification compatible sous vide. Le processus de sélection est un exercice d’équilibre entre performances, taille, coût et durée de vie.
Les cylindres électriques apparaissent partout où une machine a besoin d'un mouvement linéaire contrôlé. Dans l’électronique 3C, ils appuient sur des connecteurs, distribuent de l’adhésif et testent des boutons avec retour de force. Dans la fabrication de semi-conducteurs, ils positionnent des tranches et actionnent des pinces dans des environnements propres. Dans le domaine des équipements médicaux, ils conduisent les tables des patients, les pousse-seringues et les appareils de rééducation avec des mouvements fluides et silencieux. Dans les environnements chimiques et extérieurs, les vérins électriques étanches et antidéflagrants gèrent les zones de lavage et dangereuses. Dans fabrication automobile , ils pressent des roulements, des joints de siège et effectuent des tests d'endurance sur les composants.
Au-delà des actionneurs discrets, les vérins électriques constituent les éléments constitutifs des systèmes multi-axes. Un robot cartésien combine deux ou trois cylindres électriques ou modules linéaires pour déplacer un outil en X, Y et Z. Une plate-forme à six degrés de liberté utilise six actionneurs pour créer un roulis, un tangage, un lacet et une translation pour les simulateurs de vol ou les essais de véhicules. Le même principe de fonctionnement s'étend d'une unité compacte de course de 50 mm à un cylindre robuste avec plusieurs tonnes de poussée.
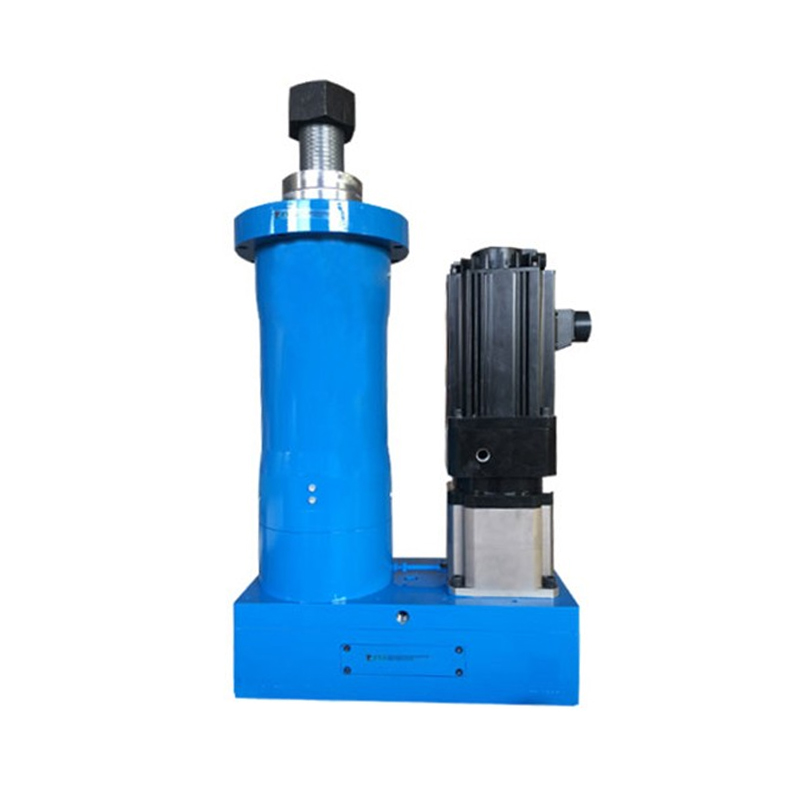 Cylindre électrique étanche IP65, résistant aux éclaboussures, pour environnements difficiles Cylindre électrique étanche avec protection IP65 et couvercle anti-poussière pour les équipements extérieurs de construction, d'exploitation minière et de nettoyage dans des conditions humides et poussiéreuses. Voir le produit →
L’intégration d’un vérin électrique dans une machine ne se limite pas à le boulonner. Le montage doit résister au couple de réaction du moteur et aux charges latérales sur la tige. Un désalignement entre le vérin et la charge provoque une usure prématurée des roulements et une défaillance des joints. Le contrôleur doit correspondre au type de retour, à la tension et au protocole de communication du moteur. De nombreux variateurs prennent en charge EtherCAT, CANopen ou Modbus, permettant au vérin d'échanger des données de position et de force avec un automate ou un contrôleur de robot.
Les câbles et les connecteurs nécessitent un soulagement de traction et un acheminement qui évitent la fatigue due à la flexion. La tige du cylindre doit être protégée des projections de soudure, des copeaux de coupe et de la poussière abrasive. Dans les applications à cycles élevés, les intervalles de lubrification et les calendriers de remplacement des joints doivent être planifiés. Pour les charges verticales, un frein ou une vis autobloquante empêche la tige de tomber lorsque l'alimentation est coupée. Pour un travail de haute précision, un codeur linéaire ou un modèle de compensation thermique peut corriger la dilatation de la vis à mesure que le cylindre se réchauffe.
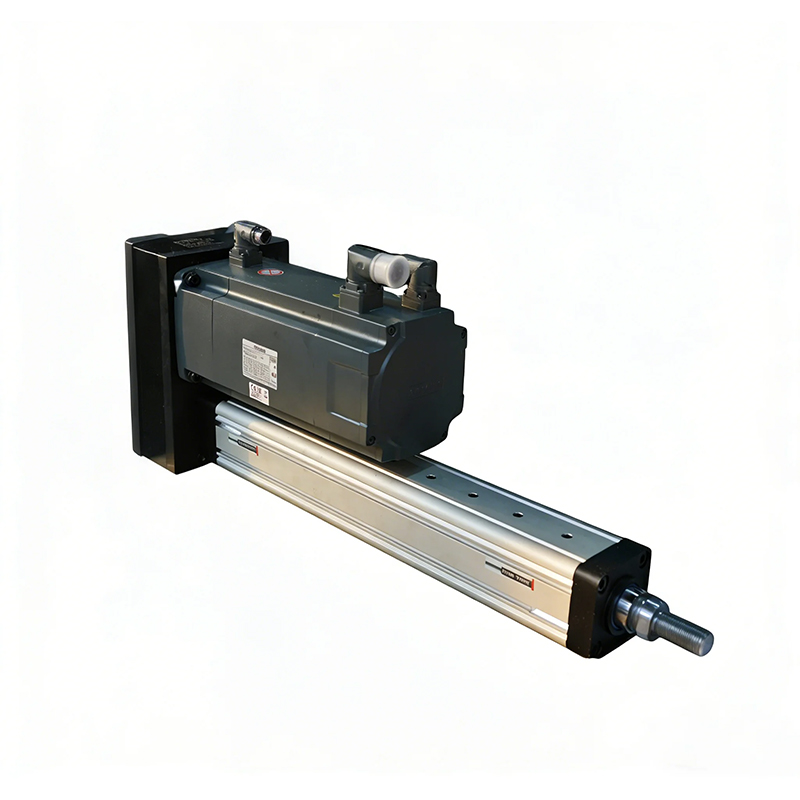 Cylindre électrique pliable à vis à billes pour l'automatisation de précision Cylindre électrique repliable avec transmission par vis à billes pour un rendement élevé, un faible frottement et un contrôle de position précis et stable dans l'automatisation et la robotique. Voir le produit →
Un cylindre électrique fonctionne en combinant un servomoteur, une vis de conversion mécanique et une boucle de rétroaction. Le moteur tourne, la vis se déplace, l'encodeur vérifie et le contrôleur corrige. Cette chaîne en boucle fermée offre une position, une vitesse et une force programmables dans un seul boîtier. Ce n'est pas toujours l'option la moins chère, mais c'est souvent la plus performante lorsqu'un processus nécessite plus de deux points de terminaison ou une poussée contrôlée. Pour les ingénieurs comparant des actionneurs, la question clé n’est pas de savoir si un vérin électrique peut déplacer une charge. Il s'agit de savoir si l'application a besoin de la précision, de la flexibilité et des données que seul un actionneur linéaire servocommandé peut fournir.
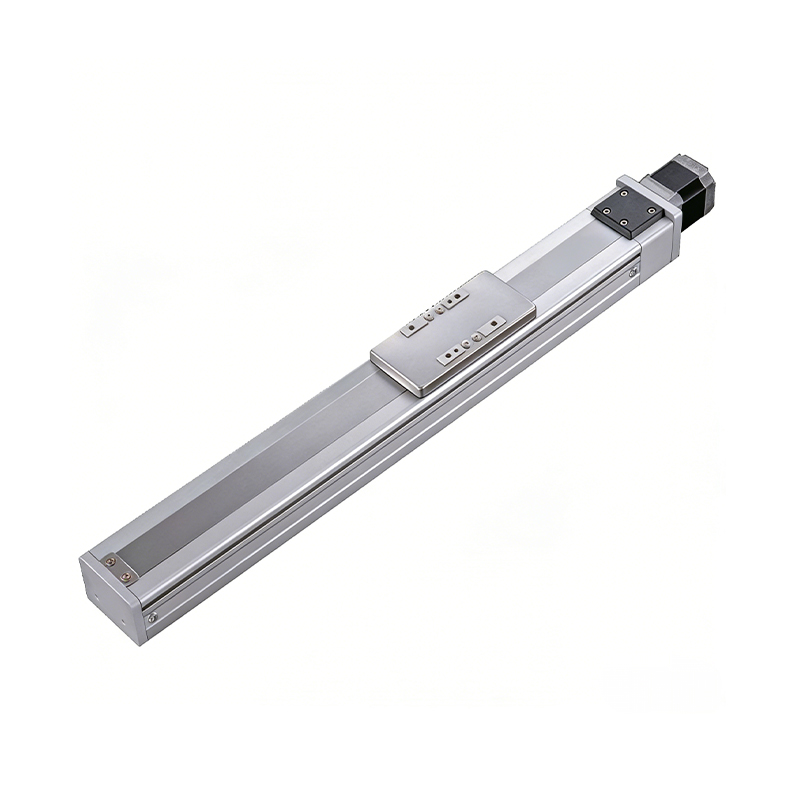 Module linéaire intégré au rail entraîné par vis à billes de haute précision de 0,01 mm
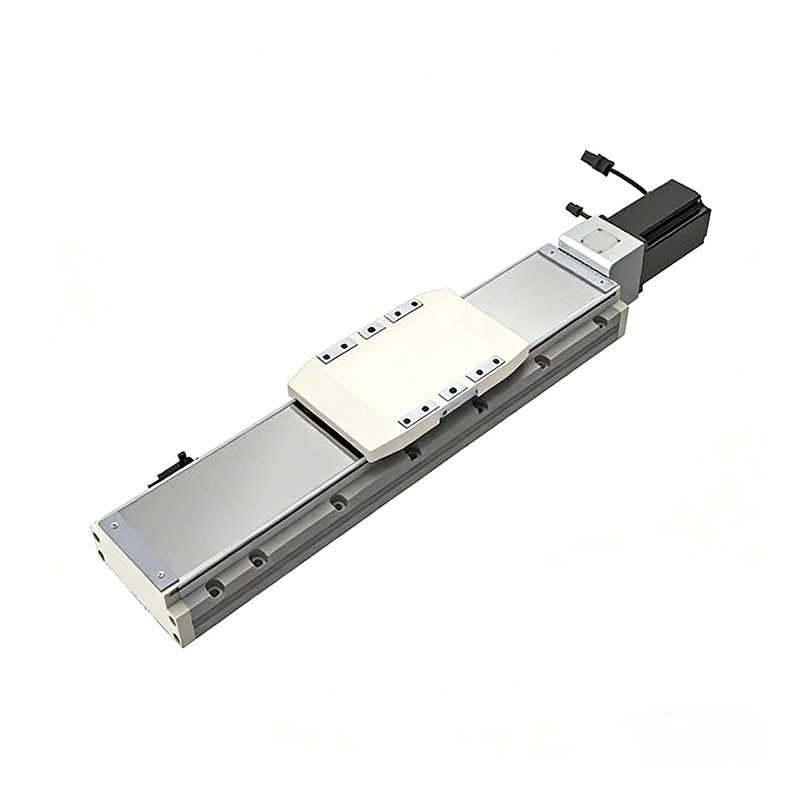 Module linéaire intégré au rail entraîné par vis à billes à charge lourde
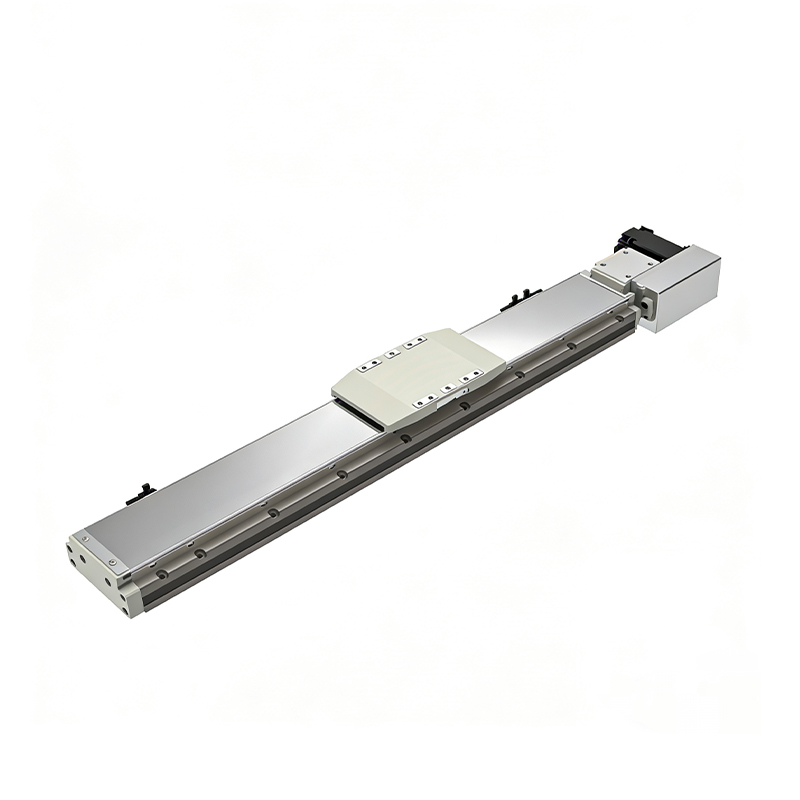 Module linéaire intégrée au rail à grande course de charge 110 kg
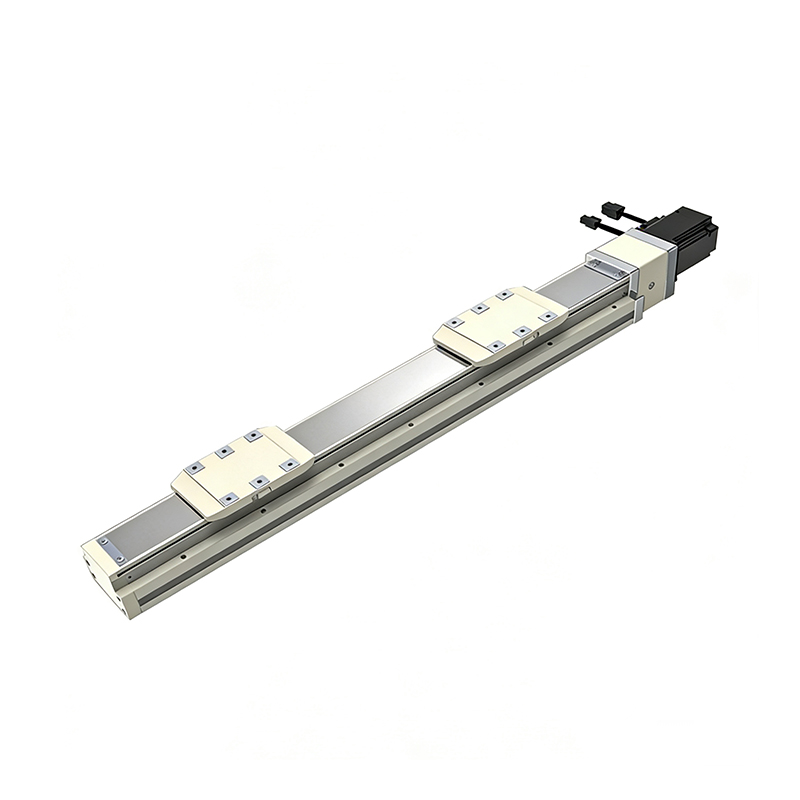 Module linéaire intégré au rail de haute précision à double chariot
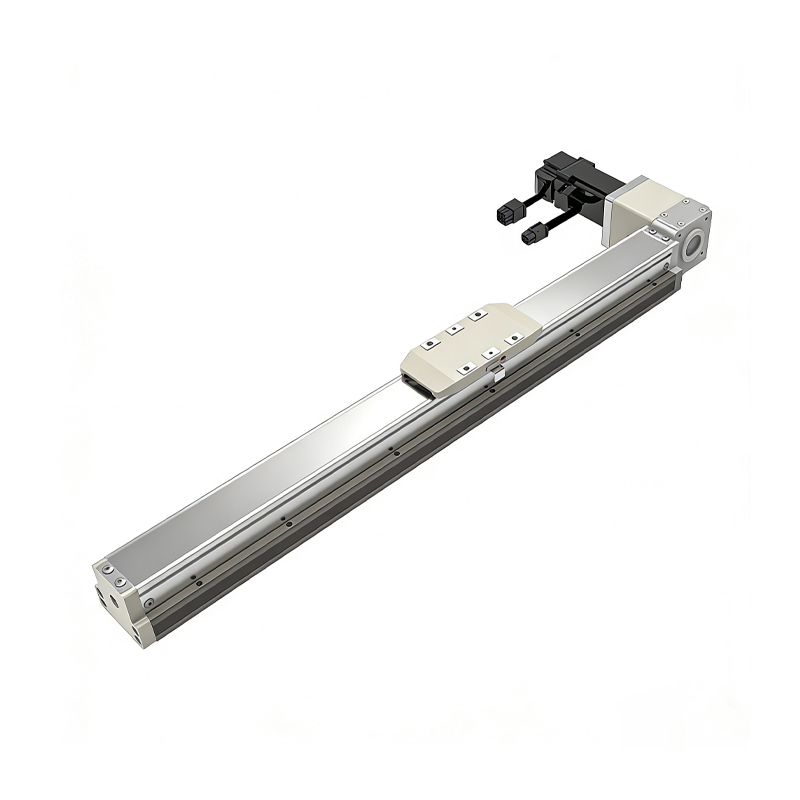 Module linéaire intégré au rail anti-poussière entraîné par courroie
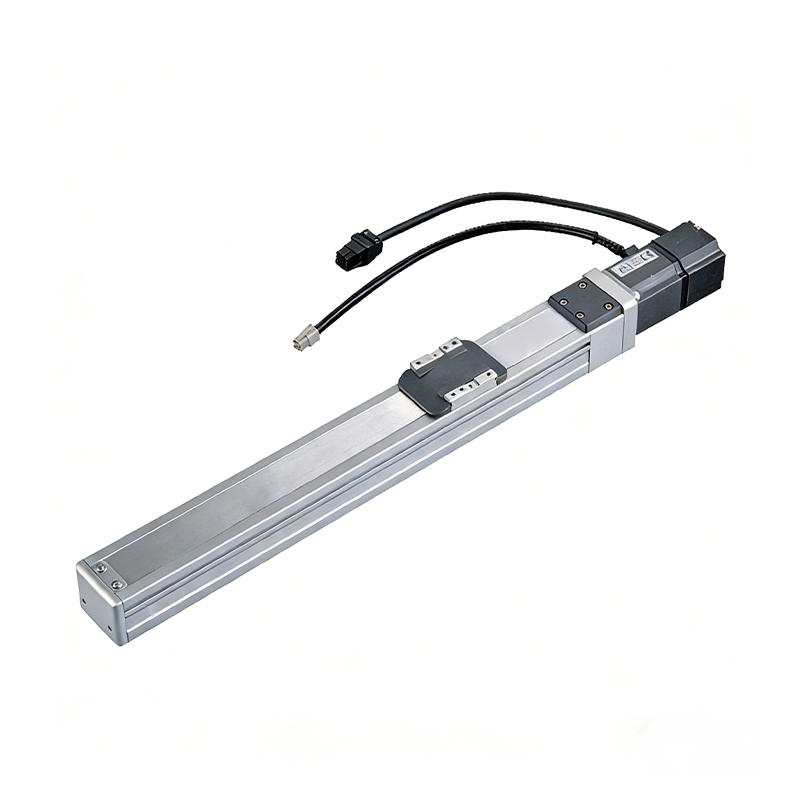 Module linéaire à vis à billes à charge légère de haute précision de 0,01 mm
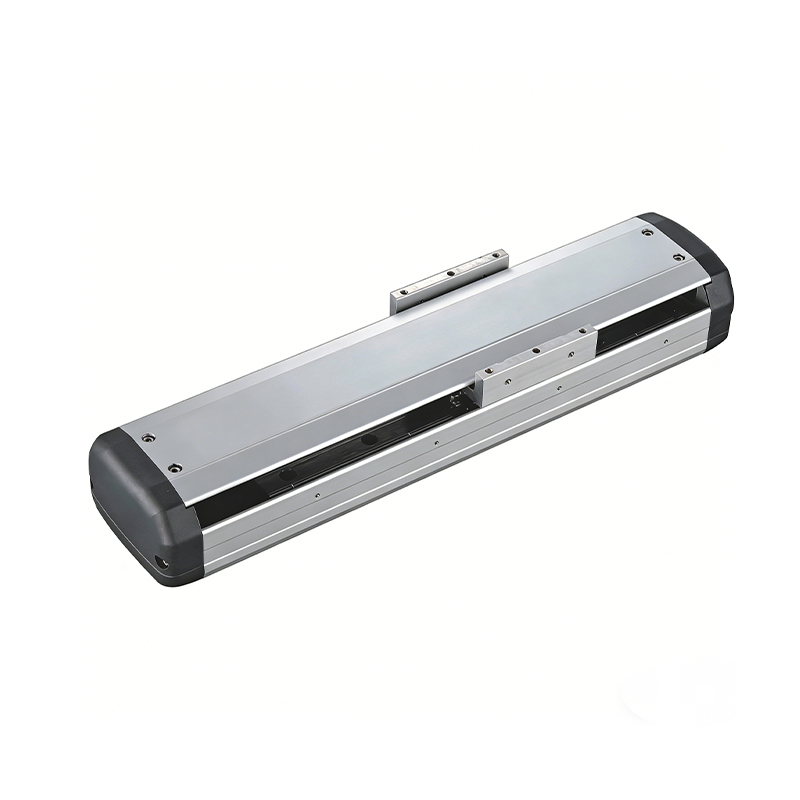 Module linéaire à vis à billes avec capteur intégré
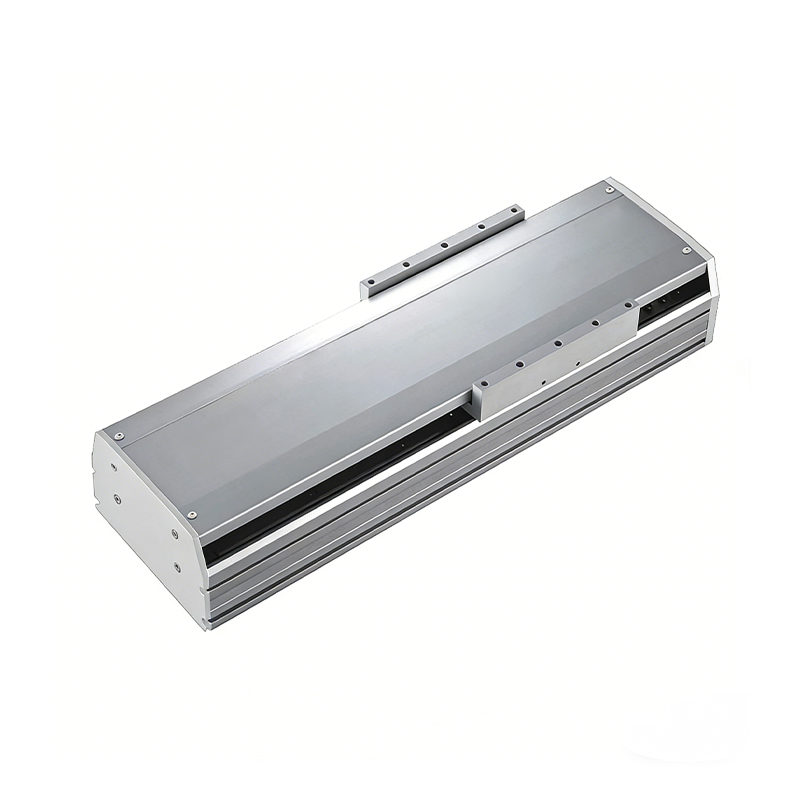 Module linéaire à vis à billes à course longue de 2 000 mm

Si vous êtes intéressé par nos produits, veuillez nous laisser un message. Nous sommes impatients de vous fournir
services professionnels!
L’innovation et la transcendance rendent la fabrication intelligente en usine efficace et pratique !
+86 186 2508 0683
+86 189 1553 7107
sales@sz-tys.com
Bâtiment 5, Parc international d'innovation scientifique et technologique de Mudu, Rue Jinfeng Sud, Suzhou, Province du Jiangsu, Chine
